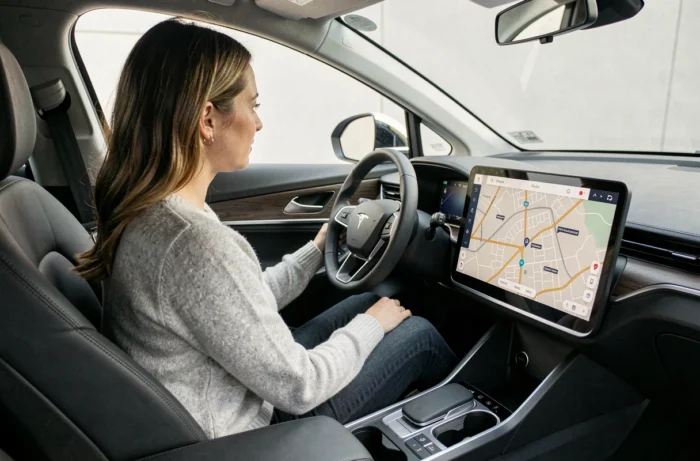
Een routeplanner voor elektrische voertuigen beperkt zich niet tot het tekenen van een pad tussen twee punten. Hij kruist in real-time het laadniveau van de batterij, de hoogteverschillen van het parcours, de verwachte snelheid en de beschikbaarheid van laadpunten om een realistische route voor te stellen, met stops die nauwkeurig op de kilometer zijn afgestemd. Deze rekenlaag onderscheidt de elektrische navigatie radicaal van de thermische navigatie.
Multi-doel routing: wat een elektrische planner echt berekent
Traditionele planners (Google Maps, Waze) optimaliseren één enkele parameter, de tijd of de afstand. Een planner die is ontworpen voor de elektrische auto integreert tegelijkertijd meerdere variabelen die met elkaar interageren.
Het Europese project OPEVA heeft deze benadering in 2026 geformaliseerd met een routingdienst genaamd KT9, bedoeld voor leveringen van de laatste kilometer. Het algoritme minimaliseert zowel het energieverbruik, de reistijd als de vertragingen door wachttijden bij laadpunten. Dit soort berekening, dat multi-doel wordt genoemd, begint zich te verspreiden in consumentenapplicaties.
Concreet evalueert de software continu het verwachte verbruik op basis van de topografie, het weer en de rijstijl. Vervolgens vergelijkt het de beschikbare laadpunten op het parcours, hun vermogen, hun tarief en hun bezettingsgraad. In plaats van het dichtstbijzijnde laadpunt voor te stellen wanneer de batterij laag is, anticipeert het op een stop eerder of later om de totale reistijd te verminderen. De routeberekening voor elektrische auto met 1 Monde illustreert deze logica door het beheer van laadpunten en de resterende actieradius in één enkele route te combineren.
Densificatie van laadpunten in Frankrijk: een parameter die het spel verandert
Frankrijk telde 154.694 openbare oplaadpunten eind 2024, wat een stijging van 31 % op jaarbasis betekent volgens L’Essentiel de l’Éco. Deze densificatie verandert de logica van planning zelf.
Met een dichter netwerk zoeken planners niet langer alleen naar het dichtstbijzijnde laadpunt op de kortste route. Ze kunnen nu varianten voorstellen die langs minder snelle secundaire wegen gaan, maar die zijn voorzien van minder drukke laadpunten, dus zonder wachttijden.
De oplaadstop transformeren in een gekozen tussenstop
De densificatie vermindert de “witte zones” op de grote corridors. Recente planners maken gebruik van deze dekking om oplaadpauzes te transformeren in gekozen tussenstops: een stadscentrum om te bezoeken, een rustplaats met eetgelegenheid, een toeristisch interessepunt. De gedwongen stop van dertig minuten wordt een nuttige halte, wat de perceptie van de reistijd verandert.
Geoptimaliseerde route voor de prijs: verder dan tijd en afstand
Automobile Propre meldde in 2026 dat een nieuwe planningsmotor een “geoptimaliseerde route voor de prijs” aanbiedt, wat een besparing van meer dan 20 % op de oplaadfactuur mogelijk maakt in vergelijking met de referentieroute. De berekening beperkt zich niet langer tot het minimaliseren van kilometers of minuten.
Om deze besparing te behalen, weegt de planner verschillende compromissen af:
- Voorkeur geven aan laadpunten met een gemiddeld vermogen (goedkoper per kWh), ook al verlengt dit de pauze lichtjes, in plaats van ultra-snelle laadpunten die tegen hoge tarieven worden aangerekend.
- Een mix van snelwegen en secundaire wegen voorstellen om het verbruik dat samenhangt met hoge snelheid te verminderen, wat het aantal benodigde opladingen vermindert.
- Stops groeperen op laadnetwerken waarvan het abonnement van de gebruiker voordelige tarieven biedt.
Dit soort optimalisatie veronderstelt dat de applicatie het exacte model van het voertuig, de laadcurve en de geldende tarieven op elk netwerk kent. Zonder deze gegevens blijft de berekening approximatief.
Kritieke variabelen voor een betrouwbare routeberekening in een elektrisch voertuig
Een planner is alleen nuttig als de gegevens die hij gebruikt juist zijn. Verschillende variabelen beïnvloeden sterk de nauwkeurigheid van het resultaat.
- Het voertuigmodel en zijn laadcurve: twee elektrische auto’s met dezelfde nominale actieradius laden niet met dezelfde snelheid tussen 20 % en 80 %. Een planner die deze curve niet kent, overschat of onderschat de duur van de stops.
- De buitentemperatuur: bij koud weer neemt het verbruik aanzienlijk toe vanwege de verwarming van het interieur en het chemisch gedrag van de batterij. De meest nauwkeurige planners integreren de weersvoorspellingen van de dag.
- De rijstijl: sportief rijden op de snelweg kan de werkelijke actieradius met een derde verminderen ten opzichte van de schattingen van de fabrikant. Sommige applicaties passen hun projecties aan na enkele ritten door het profiel van de bestuurder te leren kennen.
- De werkelijke beschikbaarheid van laadpunten: een laadpunt dat als vrij wordt weergegeven, kan defect of bezet zijn bij aankomst. Gemeenschapsplanners, gevoed door de feedback van andere bestuurders, bieden op dit punt een hogere betrouwbaarheid.
Waarom de doel-laadgrens net zo belangrijk is als de actieradius
Het opladen van een batterij van 10 % naar 80 % kost veel minder tijd dan van 80 % naar 100 %. Een goede planner berekent daarom stops die de lading binnen dit geschikte bereik houden, ook al betekent dit dat er meerdere korte pauzes moeten worden gemaakt in plaats van één lange stop. Aankomen bij elk laadpunt met 10-15 % en vertrekken met 60-80 % vermindert de totale tijd die aan opladen wordt besteed tijdens een lange rit.
Elektrische navigatie blijft een oefening in compromissen tussen tijd, kosten en comfort. De planningshulpmiddelen ontwikkelen zich snel, aangedreven door de densificatie van het netwerk van laadpunten en door algoritmen die meerdere doelen integreren. De meest onderschatte factor blijft de nauwkeurigheid van de voertuiggegevens: het correct invullen van het model, de batterijversie en de rijgewoonten maakt meer verschil dan de keuze van de applicatie zelf.