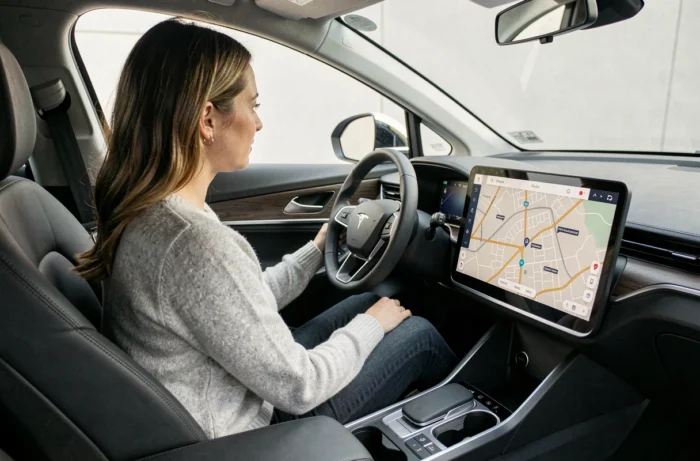
Um planejador de itinerário para veículo elétrico não se limita a traçar um caminho entre dois pontos. Ele cruza em tempo real o nível de carga da bateria, o desnível do percurso, a velocidade prevista e a disponibilidade das estações para propor um trajeto realista, com paradas calibradas ao quilômetro. Essa camada de cálculo distingue radicalmente a navegação elétrica da navegação térmica.
Roteamento multi-objetivo: o que realmente calcula um planejador elétrico
Os planejadores clássicos (Google Maps, Waze) otimizam um único parâmetro, o tempo ou a distância. Um planejador projetado para o carro elétrico integra simultaneamente várias variáveis que interagem entre si.
O projeto europeu OPEVA formalizou essa abordagem em 2026 com um serviço de roteamento chamado KT9, pensado para as entregas de última milha. O algoritmo minimiza tanto o consumo de energia, o tempo de trajeto quanto os atrasos relacionados às filas nas estações. Esse tipo de cálculo, chamado multi-objetivo, começa a se disseminar nas aplicações de uso geral.
Concretamente, o software avalia continuamente o consumo previsto com base na topografia, no clima e no estilo de condução. Em seguida, compara as estações disponíveis no percurso, sua potência, sua tarifa e sua taxa de ocupação. Em vez de propor a estação mais próxima quando a bateria está baixa, ele antecipa uma parada mais cedo ou mais tarde para reduzir o tempo total da viagem. O cálculo de itinerário para carro elétrico com 1 Mundo ilustra essa lógica ao combinar gestão das estações e autonomia restante em um único percurso.
Densificação das estações na França: um parâmetro que muda o jogo
A França contava com 154 694 pontos de recarga abertos ao público no final de 2024, o que representa um aumento de 31% em um ano, segundo L’Essentiel de l’Éco. Essa densificação modifica a lógica de planejamento.
Com uma malha mais densa, os planejadores não buscam mais apenas a estação mais próxima do trajeto mais curto. Eles agora podem propor variantes passando por estradas secundárias menos rápidas, mas repletas de estações menos frequentadas, portanto, sem espera.
Transformar a parada de recarga em etapa escolhida
A densificação reduz as “zonas brancas” nos grandes corredores. Os planejadores recentes exploram essa cobertura para transformar as paradas de recarga em etapas escolhidas: centro da cidade a visitar, área com restaurante, ponto de interesse turístico. A parada forçada de trinta minutos se torna uma pausa útil, o que muda a percepção do tempo de trajeto.
Itinerário otimizado para o preço: além do tempo e da distância
Automobile Propre relatou em 2026 que um novo motor de planejamento propõe um itinerário “otimizado para o preço”, permitindo uma economia que pode chegar a mais de 20% na fatura de recarga em comparação com o trajeto de referência. O cálculo não se limita mais a minimizar os quilômetros ou os minutos.
Para obter essa economia, o planejador arbitra entre vários compromissos:
- Priorizar estações de potência média (mais baratas por kWh), mesmo que isso signifique alongar ligeiramente a pausa, em vez de estações ultra-rápidas cobradas a tarifas altas.
- Propor uma mistura de rodovias e estradas secundárias para reduzir o consumo relacionado à alta velocidade, o que diminui o número de recargas necessárias.
- Agrupar as paradas em redes de recarga cujos assinantes oferecem tarifas preferenciais.
Esse tipo de otimização pressupõe que o aplicativo conheça o modelo exato do veículo, sua curva de carga e as tarifas vigentes em cada rede. Sem esses dados, o cálculo permanece aproximado.
Variáveis críticas para um cálculo de itinerário confiável em veículo elétrico
Um planejador só é útil se os dados que utiliza forem precisos. Várias variáveis influenciam fortemente a precisão do resultado.
- O modelo do veículo e sua curva de carga: dois carros elétricos com a mesma autonomia nominal não carregam na mesma velocidade entre 20% e 80%. Um planejador que não conhece essa curva superestima ou subestima a duração das paradas.
- A temperatura externa: em clima frio, o consumo aumenta significativamente devido ao aquecimento do habitáculo e ao comportamento químico da bateria. Os planejadores mais precisos integram as previsões meteorológicas do dia.
- O estilo de condução: uma condução esportiva na rodovia pode reduzir a autonomia real em um terço em relação às estimativas do fabricante. Alguns aplicativos ajustam suas projeções após algumas viagens, aprendendo o perfil do motorista.
- A disponibilidade real das estações: uma estação exibida como livre pode estar com defeito ou ocupada na chegada. Os planejadores comunitários, alimentados pelos relatos de outros motoristas, oferecem uma confiabilidade superior nesse aspecto.
Por que o limite de carga alvo conta tanto quanto a autonomia
Carregar uma bateria de 10% a 80% leva muito menos tempo do que de 80% a 100%. Um bom planejador, portanto, calcula paradas que mantêm a carga dentro dessa faixa adequada, mesmo que isso signifique multiplicar paradas curtas em vez de uma única parada longa. Chegar a cada estação com 10-15% e sair com 60-80% reduz o tempo total gasto carregando em uma longa viagem.
A navegação elétrica continua sendo um exercício de compromisso entre tempo, custo e conforto. As ferramentas de planejamento estão avançando rapidamente, impulsionadas pela densificação da rede de estações e por algoritmos que integram múltiplos objetivos. O fator mais subestimado continua sendo a precisão dos dados do veículo: informar corretamente seu modelo, sua versão de bateria e seus hábitos de condução faz mais diferença do que a escolha do próprio aplicativo.