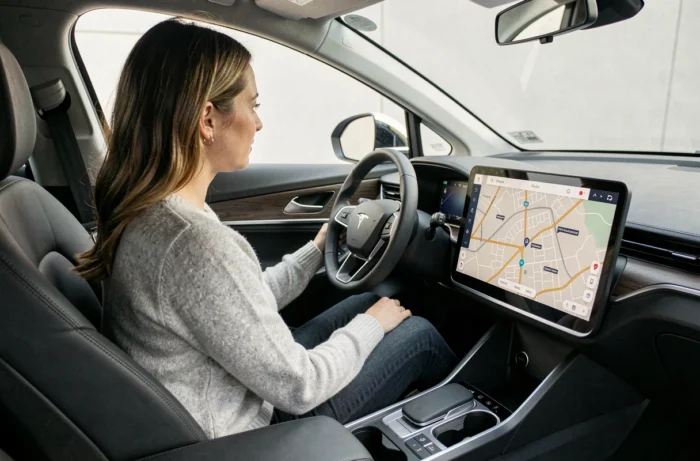
Ein Routenplaner für Elektrofahrzeuge beschränkt sich nicht nur darauf, einen Weg zwischen zwei Punkten zu zeichnen. Er berücksichtigt in Echtzeit den Ladezustand der Batterie, das Höhenprofil der Strecke, die voraussichtliche Geschwindigkeit und die Verfügbarkeit von Ladestationen, um eine realistische Route mit genau berechneten Stopps anzubieten. Diese Berechnungsschicht unterscheidet die elektrische Navigation grundlegend von der thermischen Navigation.
Multi-Objective-Routing: Was ein elektrischer Planer wirklich berechnet
Die klassischen Planer (Google Maps, Waze) optimieren nur einen Parameter, die Zeit oder die Entfernung. Ein für Elektroautos konzipierter Planer integriert gleichzeitig mehrere Variablen, die miteinander interagieren.
Das europäische Projekt OPEVA hat diesen Ansatz 2026 mit einem Routenservice namens KT9 formalisiert, der für die letzten Kilometer von Lieferungen gedacht ist. Der Algorithmus minimiert sowohl den Energieverbrauch als auch die Reisezeit und die Wartezeiten an den Ladestationen. Diese Art der Berechnung, die als multi-objektiv bezeichnet wird, beginnt, sich in den Anwendungen für die breite Öffentlichkeit zu verbreiten.
Konkret bewertet die Software kontinuierlich den voraussichtlichen Verbrauch basierend auf der Topographie, dem Wetter und dem Fahrstil. Anschließend vergleicht sie die verfügbaren Ladestationen auf der Strecke, deren Leistung, Tarife und Auslastung. Anstatt die nächstgelegene Ladestation anzubieten, wenn die Batterie niedrig ist, antizipiert sie einen Halt früher oder später, um die Gesamtzeit der Reise zu reduzieren. Die Routenberechnung für Elektroautos mit 1 Monde veranschaulicht diese Logik, indem sie das Management der Ladestationen und die verbleibende Reichweite in einer einzigen Route kombiniert.
Dichte der Ladestationen in Frankreich: Ein Parameter, der die Spielregeln ändert
Frankreich hatte Ende 2024 154.694 öffentlich zugängliche Ladepunkte, was einem Anstieg von 31 % im Vergleich zum Vorjahr entspricht, laut L’Essentiel de l’Éco. Diese Verdichtung verändert die Logik der Planung.
Mit einem dichteren Netz suchen die Planer nicht mehr nur die nächstgelegene Ladestation auf der kürzesten Strecke. Sie können nun Varianten vorschlagen, die über weniger befahrene Nebenstraßen führen, die zwar langsamer sind, aber mit weniger frequentierten Ladestationen gespickt sind, sodass es keine Wartezeiten gibt.
Den Ladehalt in einen gewählten Stopp verwandeln
Die Verdichtung reduziert die “weißen Flecken” auf den großen Korridoren. Neuere Planer nutzen diese Abdeckung, um die Ladepausen in gewählte Stopps zu verwandeln: Innenstadt zu besichtigen, Raststätte mit Gastronomie, touristischer Anziehungspunkt. Der unfreiwillige Stopp von dreißig Minuten wird zu einem nützlichen Halt, was die Wahrnehmung der Reisezeit verändert.
Preisoptimierte Route: Über Zeit und Entfernung hinaus
Automobile Propre berichtete 2026, dass ein neuer Planungsalgorithmus eine “preisoptimierte” Route vorschlägt, die eine Einsparung von über 20 % bei der Ladeabrechnung im Vergleich zur Referenzstrecke ermöglicht. Die Berechnung beschränkt sich nicht mehr nur darauf, Kilometer oder Minuten zu minimieren.
Um diese Einsparung zu erzielen, wägt der Planer zwischen mehreren Kompromissen ab:
- Bevorzugung von Ladestationen mit mittlerer Leistung (günstiger pro kWh), auch wenn dies eine leicht verlängerte Pause bedeutet, anstatt von ultraschnellen Stationen, die teuer sind.
- Angebot einer Mischung aus Autobahn und Nebenstraßen, um den Verbrauch aufgrund der hohen Geschwindigkeit zu reduzieren, was die Anzahl der notwendigen Ladevorgänge verringert.
- Zusammenlegung der Stopps an Lade-Netzwerken, bei denen das Abonnement des Nutzers bevorzugte Tarife bietet.
Diese Art der Optimierung setzt voraus, dass die Anwendung das genaue Modell des Fahrzeugs, seine Ladecharakteristik und die geltenden Tarife in jedem Netzwerk kennt. Ohne diese Daten bleibt die Berechnung ungenau.
Kritische Variablen für eine zuverlässige Routenberechnung im Elektrofahrzeug
Ein Planer ist nur dann nützlich, wenn die Daten, die er verwendet, korrekt sind. Mehrere Variablen beeinflussen die Genauigkeit des Ergebnisses erheblich.
- Das Fahrzeugmodell und seine Ladecharakteristik: Zwei Elektroautos mit derselben nominalen Reichweite laden nicht mit der gleichen Geschwindigkeit zwischen 20 % und 80 %. Ein Planer, der diese Kurve nicht kennt, überschätzt oder unterschätzt die Dauer der Stopps.
- Die Außentemperatur: Bei kaltem Wetter steigt der Verbrauch erheblich aufgrund der Heizung des Fahrzeugs und des chemischen Verhaltens der Batterie. Die genauesten Planer integrieren die Wettervorhersagen des Tages.
- Der Fahrstil: Sportliches Fahren auf der Autobahn kann die tatsächliche Reichweite um ein Drittel im Vergleich zu den Herstellerangaben reduzieren. Einige Anwendungen passen ihre Prognosen nach ein paar Fahrten an, indem sie das Profil des Fahrers lernen.
- Die tatsächliche Verfügbarkeit der Ladestationen: Eine als frei angezeigte Station kann bei Ankunft defekt oder besetzt sein. Community-Planer, die auf Rückmeldungen anderer Fahrer basieren, bieten in diesem Punkt eine höhere Zuverlässigkeit.
Warum der Ziel-Ladezustand genauso wichtig ist wie die Reichweite
Das Laden einer Batterie von 10 % auf 80 % dauert viel weniger Zeit als von 80 % auf 100 %. Ein guter Planer berechnet daher Stopps, die die Ladung in diesem geeigneten Bereich halten, auch wenn dies bedeutet, mehrere kurze Pausen anstelle eines langen Stopps zu machen. Bei jeder Ladestation mit 10-15 % ankommen und mit 60-80 % abfahren reduziert die insgesamt benötigte Ladezeit auf einer langen Reise.
Die elektrische Navigation bleibt ein Kompromiss zwischen Zeit, Kosten und Komfort. Die Planungswerkzeuge entwickeln sich schnell weiter, unterstützt durch die Verdichtung des Netzwerks von Ladestationen und durch Algorithmen, die mehrere Ziele integrieren. Der am meisten unterschätzte Faktor bleibt die Genauigkeit der Fahrzeugdaten: Das korrekte Ausfüllen des Modells, der Batterieversion und der Fahrgewohnheiten macht einen größeren Unterschied als die Wahl der Anwendung selbst.